九游集团科技有限公司-工业自动化与过程控制仪表官方网站


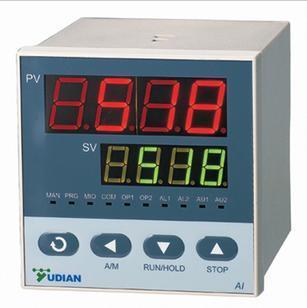
控制仪表又称控制器或调节器。其作用是把被控变量的测量值和给定值进行比较,得出偏差后,按一定的调节规律进行运算,输出控制信号,以推动执行器动作,对生产过程进行自动调节。接收测量仪表或系统所获得的过程参数(实测信号或实测值);
以220VAC或24VDC作为工作能源,其输入输出信号均采用0~10mA或4~20mA的标准信号
以140kPa的气压信号作为工作能源,其输入输出信号均采用20~100kPa的标准气压信号
单元组合式仪表是将仪表按其功能的不同分成若干单元(例变送单元、给定单元、控制单元、显示单元等),每个单元只完成其中的一种功能。
其中的控制单元是接受测量与给定信号,然后根据它们的偏差进行控制运算,运算的结果作为控制信号输出。
控制器的输入信号是变送器送来的测量信号和内部人工设定的或外部输入的设定信号。设定信号和测量信号经比较环节比较后得到偏差信号e,它是设定值信号r与测量信号x之差。
二、连续控制——控制器输出连续信号,如比例控制、比例积分控制、比例微分控制、比例积分微分控制。
双位控制器只有两个输出值,相应的执行机构只有开和关两个极限位置,因此又称开关控制。
温度低于给定值时,温控器输出高电平,继电器吸合,加热器通电加热;温度高于给定值时,温控器输出低电平,继电器断开,加热器断电。
是一种最简单的调节器,根据被调量偏差符号的正、负,输出只有两个位置,高电平或低电平,可以当一个电子开关用。
温度低于T1时,温控器使继电器1、2都吸合,加热器1、2都通电加热;温度高于T1低于T2时,温控器使继电器1吸合、继电器2断开,只有加热器1通电;温度高于T2时,继电器1、2都断开。
浮球为水位传感器,杠杆为控制器,活塞阀为执行器。如果某时刻Q2加大,造成水位下降,则浮球带动活塞提高,使Q1加大才能阻止水位下降。
控制及时、适当。只要有偏差,输出立刻成比例地变化,偏差越大,输出的控制作用越强。
所谓比例度就是指控制器输入偏差的相对变化值与相应的输出相对变化值之比,用百分数表示。
式中e为输入偏差;y为控制器输出的变化量;(xmax-xmin)为测量输入的最大变化量,即控制器的输入量程;(ymax–ymin)为输出的最大变化量,即控制器的输出量程。
控制器输入偏差变化50%,就可使控制器输出变化100%,若输入偏差变化超过此量,则控制器输出饱和,不再符合比例关系。
例某比例控制器,温度控制范围为400~800℃,输出信号范围是4~20mA。当指示指针从600℃变到700℃时,控制器相应的输出从8mA变为16mA。求设定的比例度。
答温度的偏差在输入量程的50%区间内(即200℃)时,e和y是2倍的关系。
当有偏差存在时,积分输出将随时间增长(或减小);当偏差消失时,输出能保持在某一值上。
微分作用能超前控制。在偏差出现或变化的瞬间,微分立即产生强烈的调节作用,使偏差尽快地消除于萌芽状态之中。
理想微分作用持续时间太短,执行器来不及响应。一般使用实际的比例微分作用。
将比例、积分、微分三种控制规律结合在一起,只要三项作用的强度配合适当,既能快速调节,又能消除余差,可得到满意的控制效果。
这种信号制的主要优点是电气零点不是从零开始,容易识别断电、断线等故障。同样,因为最小信号电流不为零,可以使现场变送器实现两线制。
输入电路、给定电路、PID运算电路、自动与手动(硬手动和软手动)切换电路、输出电路及指示电路。
输出电路:将PID电路输出电压VO3 =1~5V变换为4~20mA的电流输出,并将基准电平移至0V。
通过切换开关Kf可以选择自动调节“A”、软手动操作“M”、硬手动操作“H”三种控制方式。
通过切换开关S1可以选择自动调节“A”、软手动操作“M”、硬手动操作“H”三种控制方式。
当切换开关S1由自动位置A,切向硬手动 H 时,放大器A3接成具有惯性的比例电路。
A→H前,须先调RPH与当时的VO3一致,才能做到无扰动切换。 M→H也同样。
S1由A切向M或H时,联动开关同时将积分电容CI接VB,使VCI始终等于V02。当S1再由H、M切回A时,由于电压没有突变,切换也是无扰动的。
随着微处理器技术的发展,1980‘年代出现了一种以微处理器为核心、对应于一个控制回路(包括复杂的控制回路)的数字控制器。虽然它在实质上是一台过程用的微型计算机,但在外观、体积、对外信号联系上都与DDZ—Ⅲ型控制器相似或一致,也装在仪表盘上使用,所以称为单回路数字控制器。
这类控制器的控制规律可根据需要由用户自己编程,而且可以擦去改写,所以实际上是一台可编程序的数字控制器,为了不至于跟下面要叙述的另一种可编程序控制器(PLC)混淆,这里使用它的一个习惯名称——可编程序调节器。
数字控制器的硬件电路由主机电路、过程输入通道、过程输出通道、人机接口(HMI)以及通信接口等几部分所构成,见图5-19。
数字控制器通过A/D,D/A转换,可以实现模拟量与数字量之间的相互转化。
KMM型可编程序调节器是一种单回路的数字控制器。又是集散控制系统TDC—3000的一部分,是为了把集散系统中的控制回路彻底分散到每一个回路而研制的。
KMM型可编程序调节器可以接收五个1~5V模拟输入信号,四个数字输入信号,输出三个模拟信号(1~5V),其中一个可为4~20mA、输出三个数字信号。
这种调节器的功能强大,它是在比例积分微分运算的功能上再加上好几个辅助运算的功能,并将它们都装到一台仪表中去的小型面版式控制仪表。
它能用于单回路的简单控制系统与复杂的串级控制系统,除完成比例、积分、微分控制功能外,还能进行加、减、乘、除、开方等运算,并可进行高、低值选择和逻辑运算等。具有控制精度高、使用方便灵活、具有自我诊断的功能等优点。
当与电子计算机联用时,该调节器能直接接受上位计算机来的设定值信号,可作为分散型数字控制系统中装置级的控制器使用。
仪表正面板:测量值、设定值、操作值显示;自动/手动/串级切换开关;数据设定按钮
仪表侧面板:8位16段笔画显示器,显示各种运行参数 ;可通过键盘上16个调整健进行修改;并有编程器接口。
数字调节器的特点是采样一次、计算一次。必须把连续方程用离散方程表示。第n次采样时:
如果调节器的输出是控制阀门的话,yn是对应的阀门开度位置,故上式称为“位置型PID”算式。此式计算时,需要占用大量内存空间。
如果将上次的输出值yn-1保持住,则只需计算出本次与上次输出之间的增量Δyn即可
每次输出增量值,误动作的影响小,必要时可通过逻辑判断禁止或限制本次输出,容易得到良好的调节效果。
为便于用户编程,SLPC为用户提供的是采用面向问题、面向过程的“自然语言”编程平台。生产商预先将常用的运算控制功能编制成标准程序模块 ,以指令命名。使用时将所需运算模块和控制模块“组态”,实现控制功能。
有+-×÷运算;√、 √E运算(小信号切除点固定的开方、小信号切除点可变的开方);取绝对值运算;高选、低选;高、低限幅。
折线函数、一阶惯性、微分运算、纯滞后运算、变化率运算、变化率限幅、移动平均运算、状态变化监测、计时、程序设定、脉冲计数、积算脉冲输出。
内含1个调节单元CNT1,相当于模拟仪表中的1台PID调节器,其功能框图如右图所示。
内含两个调节单元CNT1和CNT2,根据串级开关状态,CNT2可接受CNT1的输出作为设定信号,组成双回路串级控制系统,也可直接接受另一设定信号SV2,实现副回路的单独控制。
内部包含两个并行工作的PID调节单元CNTI和CNT2,另有一自动选择单元CNT3。
在PLC之前,继电器控制系统已广泛应用于工业生产的各领域,但其固定性迫切要求“革新”。1968年,美国最大的汽车制造商通用汽车公司(GM),为了适应汽车型号不断更新的需要,提出了十条技术指标在社会上公开招标,制造一种新型的工业控制装置。
自1969年美国研制出了第一台可编程序控制器以来,随着微电子技术和计算机技术的迅猛发展,可编程序控制器有了突飞猛进的发展。有人称其为现代工业控制的三大支柱之一。
初期,可编程序控制器主要用于顺序控制,虽然也采用了计算机的设计思想,但实际上只能进行逻辑运算,故称为可编程逻辑控制器,简称PLC(Programmable Logic Controller)。 现在,随着它的发展和功能的扩大,已把中间的逻辑两字删除了,但基于习惯。也为了避免与个人计算机PC混淆,所以仍称为PLC。
可编程序控制器的出现是基于微计算机技术,用来解决工艺生产中大量的开关控制问题。与过去的继电器系统相比,它的最大特点是在于可编程序,可通过改变软件来改变控制方式和逻辑规律,同时,功能丰富、可靠性强,可组成集中分散系统或纳入局部网络。与通常的微计算机相比,它的优点是语言简单、编程简便、面向用户、面向现场、使用方便。
整体式PLC: 又称单元式或箱体式。整体式PLC是将电源、CPU、I/0部件都集中装在一个机箱内。一般小型PLC采用这种结构。
模块式PLC:将PLC各部分分成若干个单独的模块,如 CPU模块、I/0模块、电源模块和各种功能模块。模块式PLC由框架和各种模块组成。模块插在插座上。一般大、中型PLC采用模块式结构,有的小型PLC也采用这种结构。
PLC的软、硬件体系结构是封闭而不是开放的:如专用总线、专家通信网络及协议,I/O模板不通用,甚至连机柜、电源模板亦各不相同。
编程语言虽多数是梯形图,但组态、寻址、语言结构均不一致,因此各公司的 PLC互不兼容。
PLC的主体由中央处理器CPU、存储系统和输入/输出模块等三部分所组成。
这个过程可分为内部处理、通信服务、输入处理、程序执行、输出处理几个阶段;
如果手动启动(X1)或液位低(X3)且液位无高报警(X2);则上水泵电机(Y30)运行。
IPC配有各种过程输入/出接口板(卡、模块)和相应的工业应用软件,具有良好的开放性、安全性、灵活性和可联网性。
其突出优点是:非常强的计算处理能力,标准化总线,丰富的图形显示及多媒体功能,丰富操作系统支持和网络支持。
目前IPC已进入工业控制的各个层次,包括控制层、监控层、调度层、管理层和决策层。
内部:主板、CPU、RAM、ROM、I/O卡(显示卡、声卡、网卡 …)、HDD、FD
控制软件:组态软件;组态软件是一种格式化的控制系统程序。一个功能强大的组态软件,能提供友好的用户界面,使用户在简单的格式化逻辑输入后便可生成自己所需要的应用软件。
现代科学技术领域中,计算机技术和自动化技术被认为是发展最迅速的两个分支,计算机控制技术是这两个分支相结合的产物,它是工业自动化的重要支柱。
自20世纪50年代末期,第一台计算机应用于控制以来,开始了轰轰烈烈的计算机工业应用的时代。
当时认为计算机的运算、记忆功能非常强大,同时由于计算机造价很高,为了使计算机控制能与常规仪表竞争,企图用一台计算机来控制尽可能多的控制回路,实现集中检测、集中控制和集中管理,这样就大大提高了对计算机可靠性的要求。
但当时计算机功能低、运算速度慢,再加上硬件不过关,可靠性较低,软件功能差,常常由于计算机故障或一个输入、输出回路发生故障,就要对全厂或整个装置进行停车抢修,计算机控制不仅没有给生产带来明显的好处、反而严重地影响了生产,使计算机控制经历了漫长而艰难的道路,—度陷入困境难以自拔。
为摆脱上述困境,寻找新的出路。终于在1975年,美国霍尼韦尔公司〔Honywell Inc〕推出新型的集散控制系统DCS。
这类系统实现控制分散,危险分散,操作、监测和管理集中,采用分级递阶的分布式结构。在全球迅速得到推广应用。